Desarrollo sustentable, Negocios, Emprendimiento y Educación - ISSN: 2695-6098 - Año 8 N 84 Octubre 2026
Fumigador UAV (vehículo aéreo no tripulado) para 1 hectárea
UAV (unmanned aerial vehicle) sprayer for 1 hectare
Mtro. Armando Cuéllar Orozco
Tecnológico Nacional de México - Tecnológico de Estudios Superiores de Cuautitlán Izcalli, Cuautitlán Izcalli
armando.co@cuautitlan.tecnm.mx
Dra. Patricia Cortés Hernández
Tecnológico Nacional de México - Tecnológico de Estudios Superiores de Cuautitlán Izcalli, Cuautitlán Izcalli
patricia.ch@cuautitlan.tecnm.mx
RESUMEN
La agricultura de precisión constituye una estrategia tecnológica para incrementar la eficiencia de los sistemas agrícolas mediante el uso de herramientas digitales y procesos automatizados. En este contexto, los vehículos aéreos no tripulados (UAV) han adquirido relevancia por su capacidad para optimizar la aplicación de agroquímicos, reducir costos operativos y mermar las huellas ambientales. El objetivo de esta investigación fue diseñar conceptualmente un vehículo aéreo no tripulado tipo zeppelin para la fumigación de cultivos de maíz con superficies de hasta una hectárea. La investigación se desarrolló bajo un enfoque aplicado, con alcance descriptivo y diseño no experimental, sustentada en una revisión documental especializada y en la metodología de Jenkins para el desarrollo sistemático del prototipo. Se analizaron variables relacionadas con capacidad de carga, autonomía de vuelo, cobertura de fumigación, estabilidad aerodinámica y eficiencia operativa, así como las regulaciones aeronáuticas aplicables. Los resultados del diseño muestran que el sistema propuesto ofrece ventajas potenciales en la reducción del tiempo de fumigación, el uso eficiente de agroquímicos, la disminución de la exposición del operador y la mejora de la productividad agrícola. Se concluye que la incorporación de UAV tipo zeppelin representa una alternativa tecnológica viable para robustecer la agricultura de precisión y contribuir a la modernización de las actividades agrícolas de pequeños productores.
Palabras clave: Agricultura de precisión, Vehículos aéreos no tripulados, Ingeniería agrícola, Innovación tecnológica, Desarrollo tecnológico.
ABSTRACT
Precision agriculture has emerged as a technological strategy to enhance the efficiency of agricultural systems through the integration of digital tools and automated processes. In this context, unmanned aerial vehicles (UAVs) have gained increasing relevance due to their ability to optimize agrochemical application, reduce operational costs, and minimize environmental impacts. The objective of this research was to conceptually design a zeppelin-type unmanned aerial vehicle for spraying corn crops covering areas of up to one hectare. The study adopted an applied research approach with a descriptive scope and a non-experimental research design, supported by a comprehensive documentary review and the application of the Jenkins methodology for the systematic development of the proposed prototype. Key design variables included payload capacity, flight endurance, spraying coverage, aerodynamic stability, and operational efficiency, while also considering applicable aeronautical regulations. The proposed design demonstrates potential advantages over conventional spraying methods by reducing application time, improving the efficiency of agrochemical use, decreasing operator exposure to hazardous substances, and increasing agricultural productivity. It is concluded that the incorporation of a zeppelin-type UAV constitutes a viable technological alternative to strengthen precision agriculture, promote sustainable farming practices, and support the modernization of agricultural activities, particularly for small-scale producers.
Keywords: Precision Agriculture, Unmanned Aerial Vehicles (UAVs), Agricultural Engineering, Technological Innovation, Technological Development.
INTRODUCCIÓN
El sector agrícola busca incrementar la productividad de los cultivos mediante procesos que favorezcan el uso eficiente de los recursos, reduzcan los impactos ambientales y fortalezcan la seguridad de los trabajadores. La incorporación de tecnologías digitales y procesos automatizados constituye uno de los principales ejes de transformación de los sistemas agroalimentarios hacia modelos más eficientes y sostenibles (FAO, 2022; Javaid et al., 2023). En México, el maíz constituye uno de los cultivos de mayor relevancia financiera, social y alimentaria; sin embargo, gran parte de las actividades de aplicación de agroquímicos continúa realizándose mediante métodos convencionales que presentan limitaciones relacionadas con la precisión de la fumigación, el elevado consumo de insumos, la exposición directa de los operadores a sustancias químicas y el aumento de los costos de operación, especialmente para los pequeños productores (Food and Agriculture Organization [FAO], 2022).
Ante este panorama, la agricultura de precisión ha adquirido un papel estratégico al integrar tecnologías digitales orientadas a optimizar la producción agrícola mediante el uso de sistemas de posicionamiento global, sensores, imágenes aéreas, sistemas de información geográfica y vehículos aéreos no tripulados (UAV). La agricultura de precisión integra herramientas de automatización, robótica, sistemas de percepción remota y análisis de datos que permiten optimizar las operaciones agrícolas mediante decisiones basadas en información espacial y temporal (Liakos et al., 2018; Radoglou-Grammatikis et al., 2020). Estas tecnologías permiten generar información espacial y temporal de alta resolución para apoyar la toma de decisiones, mejorar la eficiencia en la aplicación de insumos y promover una gestión más sostenible de los sistemas agrícolas (Liu & Li, 2023). Asimismo, la incorporación de herramientas de automatización y análisis inteligente favorece la reducción del desperdicio de recursos y el incremento de la productividad, contribuyendo a la transición hacia modelos de Agricultura 4.0 y Agricultura Inteligente (Javaid et al., 2023). Este enfoque ha evolucionado hacia los principios de la Agricultura 4.0 y Agricultura 5.0, donde convergen inteligencia artificial, internet de las cosas, aprendizaje automático y robótica agrícola para mejorar la sostenibilidad de los sistemas productivos (Mesías-Ruiz et al., 2023).
Dentro de este contexto, los vehículos aéreos no tripulados (UAV) representan una de las tecnologías con mayor crecimiento debido a su capacidad para realizar actividades de monitoreo, cartografía, detección temprana de enfermedades y aplicación localizada de productos fitosanitarios. Estudios recientes señalan que la integración de sensores remotos, cámaras multiespectrales y algoritmos de aprendizaje automático permite incrementar la precisión de las operaciones agrícolas, optimizar el uso de agroquímicos y disminuir el impacto ambiental asociado con las prácticas tradicionales (Zualkernan et al., 2023). Asimismo, los avances recientes en visión artificial y aprendizaje automático han incrementado las capacidades de los UAV para identificar variabilidad espacial dentro de los cultivos y optimizar la toma de decisiones (Zhang & Kovacs, 2012; Zualkernan et al., 2023).
De igual manera, la pulverización aérea mediante UAV reduce la exposición del personal a sustancias potencialmente peligrosas y mejora la uniformidad en la distribución de las gotas sobre el cultivo, factores que contribuyen a incrementar la eficiencia operativa (Weicai & Panyang, 2023). Diversos estudios coinciden en que los UAV representan una de las tecnologías con mayor potencial para incrementar la eficiencia del monitoreo agrícola y reducir el uso de agroquímicos mediante aplicaciones de precisión (Gokool et al., 2023).
No obstante, la mayoría de las investigaciones y desarrollos tecnológicos se han concentrado en drones multirrotor y aeronaves de ala fija, mientras que las plataformas aerostáticas, como los vehículos tipo zeppelin, han recibido escasa atención en aplicaciones agrícolas. Aunque la literatura científica sobre plataformas tipo zeppelin aplicadas a la agricultura aún es limitada, diversos autores señalan que el incremento en la capacidad de carga constituye una línea de investigación relevante para ampliar las aplicaciones de los UAV agrícolas (Narzari et al., 2025).
Desde el punto de vista de la ingeniería, estas plataformas presentan características particulares relacionadas con su capacidad de sustentación, estabilidad y posibilidad de transportar mayores cargas útiles, lo que las convierte en una alternativa de interés para analizar su posible aplicación en labores de fumigación agrícola. Sin embargo, existe limitada evidencia científica que documente su desempeño técnico y, especialmente, su factibilidad económica en explotaciones agrícolas de pequeña escala, lo que representa un área de oportunidad para el desarrollo de nuevas investigaciones (Narzari et al., 2025).
Para abordar este problema, el presente trabajo adopta el enfoque de ingeniería de sistemas, el cual permite desarrollar soluciones tecnológicas mediante un proceso estructurado de análisis, diseño y evaluación. En particular, se empleó la metodología de Jenkins, reconocida por facilitar el desarrollo sistemático de sistemas complejos a partir de la identificación de necesidades, el establecimiento de especificaciones técnicas y la evaluación de alternativas de diseño (Blanchard & Fabrycky, 2011). Este enfoque resulta adecuado para el desarrollo conceptual de un vehículo aéreo no tripulado, ya que integra aspectos funcionales, estructurales y operativos requeridos durante las primeras etapas del diseño tecnológico.
En este contexto, el objetivo de la presente investigación fue diseñar conceptualmente un vehículo aéreo no tripulado tipo zeppelin para la fumigación de cultivos de maíz de hasta una hectárea mediante la aplicación de la metodología de Jenkins, con el propósito de analizar su factibilidad técnica, operativa y económica como alternativa tecnológica para la agricultura de precisión. El estudio busca aportar evidencia que contribuya al desarrollo de soluciones innovadoras para el sector agrícola, así como identificar las principales limitaciones asociadas con la implementación de este tipo de plataformas en explotaciones de pequeña escala.
METODOLOGÍA
La presente investigación es de tipo aplicada con enfoque de desarrollo tecnológico, debido a que estuvo orientada al diseño, construcción y evaluación de un vehículo aéreo no tripulado (UAV) tipo zeppelin para la fumigación de cultivos de maíz. El estudio integró fundamentos de ingeniería de sistemas, aerodinámica y agricultura de precisión para desarrollar un prototipo funcional y evaluar su desempeño técnico, operativo y económico.
Alcance
El estudio presenta un alcance descriptivo y evaluativo, ya que describe las características técnicas del sistema desarrollado y evalúa su factibilidad técnica, operativa y económica mediante la construcción del prototipo y la realización de pruebas de funcionamiento.
Diseño
Se desarrolló bajo un diseño no experimental de desarrollo tecnológico con validación experimental, puesto que no existió manipulación deliberada de variables independientes; sin embargo, se diseñó, construyó y evaluó un prototipo funcional en condiciones controladas para verificar el cumplimiento de las especificaciones establecidas durante la fase de diseño.
La investigación se desarrolló mediante seis etapas principales, tomando como base la metodología de Jenkins para el desarrollo de sistemas de ingeniería.
Etapa 1. Análisis del problema: Se realizó una revisión de literatura especializada sobre agricultura de precisión, vehículos aéreos no tripulados y tecnologías de fumigación agrícola, con el propósito de identificar las necesidades técnicas y operativas del sistema.
Etapa 2. Definición de especificaciones: Se establecieron los requerimientos funcionales relacionados con la capacidad de carga, estabilidad, autonomía, cobertura de fumigación y seguridad operacional.
Etapa 3. Diseño conceptual: Se desarrolló el diseño aerodinámico del vehículo, efectuando los cálculos de sustentación, fuerza de arrastre, centro de presión y estabilidad para diferentes condiciones de operación. Asimismo, se determinaron las dimensiones del sistema y la distribución de los componentes estructurales.
Etapa 4. Construcción del prototipo: Se integraron los componentes mecánicos, electrónicos y de control, incluyendo motores brushless, hélices, controlador electrónico de velocidad (ESC), batería, sistema de radio control, sensores y sistema de fumigación, conforme a las especificaciones técnicas definidas durante el diseño.
Etapa 5. Validación experimental: El prototipo fue sometido a pruebas de estabilidad, funcionamiento de los sistemas electrónicos, alcance del radio control, integración del sistema de fumigación y verificación operativa, con el propósito de comprobar el cumplimiento de los requerimientos establecidos durante la fase de diseño.
Etapa 6. Evaluación de factibilidad: Finalmente, se efectuó una evaluación técnica, operativa y económica considerando el desempeño observado durante las pruebas, la complejidad constructiva y los costos estimados de fabricación, operación y mantenimiento.
Objetivo general
Diseñar y evaluar conceptualmente la factibilidad técnica, operativa y económica de un vehículo aéreo no tripulado tipo zeppelin para la fumigación de cultivos de maíz de hasta una hectárea mediante la aplicación de la metodología de Jenkins.
Pregunta de investigación
¿Cuál es la factibilidad técnica, operativa y económica del diseño conceptual de un vehículo aéreo no tripulado tipo zeppelin para la fumigación de cultivos de maíz de hasta una hectárea mediante la metodología de Jenkins?
Justificación
El diseño y fabricación de una aeronave no tripulada maniobrable y versátil para la fumigación de cultivos de maíz con extensiones de hasta una hectárea responde a la necesidad de mejorar la eficiencia, reducir costos, minimizar el impacto ambiental y humano, y aumentar la competitividad y sostenibilidad en la agricultura. Como menciona Eslava (2023), los UAV pueden realizar actividades como la captura de imágenes satelitales y el monitoreo ambiental, funciones que son cruciales para el éxito de operaciones agrícolas a gran escala, como la fumigación de cultivos de maíz.
RESULTADOS
La aplicación de la metodología de Jenkins permitió desarrollar el diseño conceptual de un vehículo aéreo no tripulado (UAV) tipo zeppelin para la fumigación de cultivos de maíz con superficies de hasta una hectárea. El proceso metodológico facilitó la identificación de los requerimientos funcionales, aerodinámicos y operativos necesarios para establecer las especificaciones preliminares del sistema, considerando aspectos relacionados con la capacidad de carga, estabilidad, cobertura de fumigación y condiciones de operación.
En la etapa de análisis se identificaron las principales limitaciones de los métodos convencionales de fumigación, entre ellas la baja precisión en la aplicación de agroquímicos, el elevado consumo de insumos, la exposición directa de los operadores a sustancias químicas y la dificultad para acceder a determinadas zonas del cultivo. Estas necesidades sirvieron como base para definir los criterios de diseño del UAV propuesto.
Tabla 1
Especificaciones técnicas del UAV tipo zeppelin propuesto
|
Parámetro |
Especificación |
|
Tipo de aeronave |
UAV tipo Zeppelin |
|
Aplicación |
Fumigación agrícola |
|
Superficie objetivo |
Hasta 1 ha |
|
Volumen del globo |
10.57 m³ |
|
Medio de sustentación |
Aire caliente |
|
Capacidad de carga |
3 kg |
|
Sistema de pulverización |
Aspersión de agroquímicos |
|
Método de diseño |
Metodología de Jenkins |
La tabla resume las principales especificaciones técnicas obtenidas durante el desarrollo conceptual del UAV tipo zeppelin. Estos parámetros constituyen la base para una posible construcción del prototipo y para la evaluación de su desempeño en futuras investigaciones.
Con el propósito de sintetizar los resultados obtenidos, se realizó una comparación cualitativa entre el sistema propuesto y los métodos tradicionales de fumigación.
Tabla 2.
Comparación entre el método tradicional y el UAV propuesto
|
Indicador |
Método tradicional |
UAV tipo zeppelin |
|
Precisión de aplicación |
Media |
Alta |
|
Uniformidad de cobertura |
Variable |
Alta |
|
Exposición del operador |
Alta |
Baja |
|
Consumo de agroquímicos |
Elevado |
Optimizado |
|
Complejidad tecnológica |
Baja |
Alta |
|
Costo de implementación |
Bajo |
Alto |
|
Factibilidad técnica |
Media |
Alta |
|
Factibilidad económica |
Alta |
Limitada |
|
Aplicabilidad en pequeñas superficies |
Alta |
Limitada |
La comparación evidencia que el UAV tipo zeppelin presenta ventajas potenciales desde el punto de vista técnico y operativo, particularmente en precisión, seguridad y eficiencia de aplicación. Sin embargo, el análisis económico muestra que los costos de fabricación e implementación limitan su utilización en explotaciones agrícolas de pequeña escala, por lo que su adopción requiere estrategias orientadas a reducir los costos del sistema o ampliar su aplicación a superficies de mayor extensión.
El diseño aerodinámico permitió determinar que el zeppelin requiere un volumen aproximado de 10.57 m³ de aire caliente, suficiente para generar la sustentación necesaria y transportar una carga útil de hasta 3 kg, capacidad considerada adecuada para la incorporación del sistema de pulverización y los componentes electrónicos de navegación. Este comportamiento resulta consistente con los criterios de diseño descritos por Huang et al. (2022) para plataformas aéreas destinadas a aplicaciones agrícolas. Este resultado constituye uno de los principales parámetros de diseño del prototipo y establece la viabilidad conceptual del sistema.
Figura 1
Diseño conceptual del UAV tipo zeppelin para fumigación agrícola.
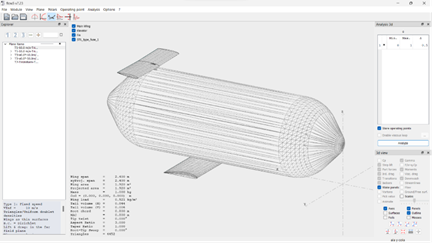
La configuración propuesta evidencia que la distribución de los componentes favorece la estabilidad estructural requerida para integrar el sistema de pulverización, constituyendo la base del diseño conceptual desarrollado.
Figura 2
Vista isométrica del UAV tipo zeppelin.
La vista isométrica presenta la distribución estructural del vehículo, incluyendo el fuselaje, las superficies de control y la ubicación de los principales componentes del sistema. Este diseño favorece la estabilidad durante el vuelo y facilita la integración de los equipos de navegación y fumigación.
Desde el punto de vista operativo, el sistema fue concebido para realizar aplicaciones de precisión mediante rutas previamente programadas, favoreciendo una distribución homogénea del producto fitosanitario y reduciendo pérdidas por deriva. La incorporación de sistemas de navegación y control permitirá optimizar el recorrido sobre el cultivo y disminuir los tiempos de operación respecto a los métodos convencionales.
Figura 3
Análisis de los momentos aerodinámicos generados en la aeronave.
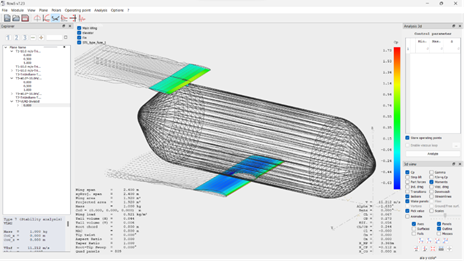
La figura ilustra los momentos de cabeceo, guiñada y balanceo considerados durante el diseño aerodinámico del UAV. Estos parámetros permiten evaluar la estabilidad dinámica del vehículo y establecer los criterios para el dimensionamiento de las superficies de control.
Finalmente, el análisis del desempeño esperado indica que el vehículo propuesto ofrece ventajas potenciales en términos de eficiencia operativa, seguridad laboral y sostenibilidad ambiental, al reducir el desperdicio de agroquímicos, minimizar la exposición del operador y favorecer una aplicación más uniforme sobre el cultivo.
Figura 4.
Fuerzas de arrastre y desempeño aerodinámico del UAV tipo zeppelin.
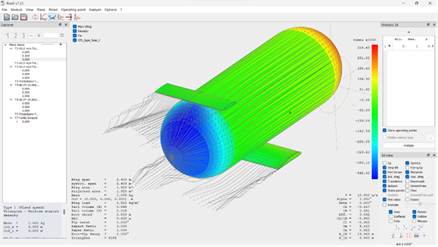
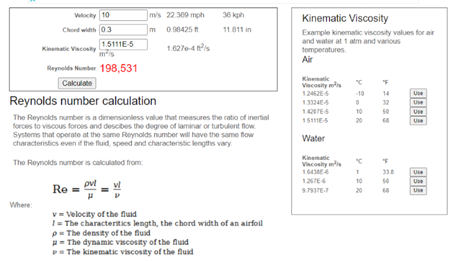
La figura muestra el análisis de las fuerzas de arrastre que actúan sobre el vehículo durante el vuelo y el comportamiento esperado frente a los efectos de la viscosidad del aire. Este análisis permitió estimar el desempeño aerodinámico del diseño propuesto y constituye un criterio técnico para futuras etapas de construcción y validación experimental.
Tabla 3.
Análisis preliminar de factibilidad técnica y económica del UAV tipo zeppelin
|
Criterio de evaluación |
Resultado obtenido |
Implicación para el proyecto |
|
Factibilidad técnica |
Favorable |
El diseño conceptual cumple con los requerimientos funcionales y aerodinámicos establecidos. |
|
Capacidad de carga |
Adecuada |
Permite integrar el sistema de pulverización y los componentes electrónicos necesarios. |
|
Estabilidad del sistema |
Favorable |
El diseño presenta condiciones adecuadas para mantener la estabilidad durante la operación. |
|
Cobertura de fumigación |
Adecuada |
El sistema fue diseñado para atender superficies agrícolas de hasta una hectárea. |
|
Complejidad de fabricación |
Alta |
La construcción requiere materiales especializados y procesos de manufactura específicos. |
|
Costo estimado de fabricación |
Alto |
La inversión inicial supera la capacidad económica de pequeños productores. |
|
Costo de operación y mantenimiento |
Alto |
Se requiere mantenimiento especializado y componentes de difícil sustitución. |
|
Factibilidad económica |
Limitada |
La relación costo-beneficio no favorece su implementación en explotaciones agrícolas de pequeña escala. |
Los resultados de la evaluación muestran que el desarrollo conceptual del UAV tipo zeppelin constituye una alternativa técnicamente factible para aplicaciones de agricultura de precisión. No obstante, el análisis económico evidenció que la inversión requerida para la fabricación del prototipo, así como los costos asociados a su operación y mantenimiento, limitan su adopción por parte de pequeños productores. En consecuencia, la propuesta presenta una alta factibilidad técnica, pero una factibilidad económica limitada bajo las condiciones analizadas, por lo que se requieren estrategias de optimización del diseño y reducción de costos para favorecer su implementación futura.
En conjunto, los resultados obtenidos permiten concluir que el diseño conceptual desarrollado constituye una alternativa técnicamente factible para aplicaciones de agricultura de precisión. Sin embargo, bajo las condiciones analizadas, la evaluación económica indica que el sistema no resulta competitivo para productores con superficies de hasta una hectárea, lo que representa la principal limitación para su implementación práctica y orienta futuras investigaciones hacia la optimización del diseño y la reducción de los costos de fabricación y operación.
DISCUSION
Los resultados obtenidos evidencian que la aplicación de la metodología de Jenkins permitió desarrollar un diseño conceptual funcional de un vehículo aéreo no tripulado (UAV) tipo zeppelin, integrando criterios de ingeniería relacionados con la sustentación aerostática, la capacidad de carga, la estabilidad estructural y la incorporación de un sistema de pulverización para cultivos de maíz. Estos resultados también son consistentes con Radoglou-Grammatikis et al. (2020), quienes destacan que la estabilidad y la autonomía representan dos de los principales retos en el desarrollo de UAV para agricultura. Desde el punto de vista técnico, el diseño demuestra que es posible desarrollar una plataforma aérea con características que favorecen la precisión en la aplicación de agroquímicos y la disminución de la exposición del operador durante las actividades de fumigación.
Estos hallazgos son consistentes con lo reportado por Liu y Li (2023), quienes señalan que la incorporación de vehículos aéreos no tripulados en la agricultura de precisión contribuye a mejorar la eficiencia operativa mediante una aplicación más uniforme de los insumos agrícolas y un mejor aprovechamiento de los recursos. De manera similar, Zualkernan et al. (2023) destacan que la integración de tecnologías inteligentes y sistemas de navegación automatizados incrementa la capacidad de monitoreo y control de las operaciones agrícolas, favoreciendo la toma de decisiones basada en información precisa.
Asimismo, el análisis aerodinámico realizado coincide con las observaciones de Weicai y Panyang (2023), quienes indican que la estabilidad de vuelo constituye uno de los factores más importantes para garantizar una adecuada deposición de las gotas durante la pulverización aérea. En este sentido, la configuración tipo zeppelin propuesta en este estudio ofrece ventajas potenciales relacionadas con la sustentación y la distribución de la carga útil, aspectos que podrían favorecer la estabilidad del sistema durante la operación.
Sin embargo, a diferencia de la mayoría de los estudios reportados en la literatura, los cuales se centran en el desempeño técnico de drones multirrotor o aeronaves de ala fija, el presente trabajo incorporó un análisis preliminar de factibilidad económica como parte de la evaluación del diseño conceptual. Los resultados mostraron que, aunque el sistema cumple con los requerimientos técnicos establecidos para la operación, los costos estimados de fabricación, implementación y mantenimiento superan la capacidad de inversión de los pequeños productores agrícolas, particularmente cuando la aplicación se limita a superficies de hasta una hectárea. En consecuencia, los beneficios operativos derivados de la precisión en la fumigación no compensan la inversión requerida bajo las condiciones analizadas.
Este resultado pone de manifiesto la necesidad de incorporar análisis de factibilidad económica desde las primeras etapas del diseño de tecnologías agrícolas. Resultados similares han sido reportados por Fountas et al. (2020), quienes señalan que el costo de adquisición y mantenimiento continúa siendo uno de los principales factores que limitan la adopción de tecnologías avanzadas por pequeños productores.
De acuerdo con un hallazgo relevante, se demuestra que la factibilidad técnica de una innovación no garantiza su viabilidad económica. En concordancia con la FAO (2022), la adopción de tecnologías para la agricultura de precisión depende no sólo de su desempeño tecnológico, sino también de factores relacionados con la accesibilidad económica, la disponibilidad de infraestructura, la capacitación de los usuarios y las condiciones productivas de cada región. En este contexto, la optimización estructural, la reducción del peso y la incorporación de nuevos materiales representan líneas prioritarias de investigación para incrementar la competitividad de este tipo de plataformas (Mesías-Ruiz et al., 2023; Narzari et al., 2025).
Finalmente, los resultados obtenidos permiten identificar nuevas líneas de investigación relacionadas con la optimización estructural del vehículo, el empleo de materiales de menor costo y mayor resistencia, la incorporación de fuentes alternativas de energía y la evaluación del sistema en superficies agrícolas de mayor extensión, donde la inversión inicial podría distribuirse en un volumen de operación superior y mejorar la rentabilidad del proyecto.
CONCLUSIONES
La presente investigación permitió desarrollar el diseño conceptual de un vehículo aéreo no tripulado (UAV) tipo zeppelin para la fumigación de cultivos de maíz con superficies de hasta una hectárea, mediante la aplicación de la metodología de Jenkins como herramienta para el análisis, diseño y evaluación del sistema. El proceso metodológico facilitó la definición de las especificaciones técnicas del vehículo, considerando criterios relacionados con la capacidad de carga, la sustentación aerodinámica, la estabilidad estructural y la integración de un sistema de pulverización orientado a aplicaciones de agricultura de precisión.
Los resultados obtenidos demuestran que, desde el punto de vista técnico, el diseño propuesto satisface las especificaciones técnicas establecidas durante el proceso de diseño, necesarios para desarrollar una plataforma aérea destinada a la aplicación localizada de agroquímicos. Asimismo, el análisis realizado evidencia que este tipo de sistemas ofrece ventajas potenciales relacionadas con la precisión en la fumigación, la disminución de la exposición del operador a sustancias químicas y la incorporación de tecnologías de automatización que favorecen una gestión agrícola más eficiente.
Sin embargo, la evaluación de la factibilidad económica mostró que los costos asociados a la fabricación del prototipo, la integración de los sistemas electrónicos de navegación y control, los componentes de pulverización y las actividades de operación y mantenimiento representan una inversión considerable para explotaciones agrícolas de pequeña escala. Bajo las condiciones analizadas, la relación entre la inversión requerida y los beneficios esperados limita la implementación del UAV tipo zeppelin en cultivos de hasta una hectárea, por lo que la propuesta no resulta económicamente viable para pequeños productores, aun cuando su factibilidad técnica haya sido demostrada.
Este hallazgo constituye una aportación relevante de la investigación, ya que pone de manifiesto la importancia de incorporar criterios de evaluación económica durante las etapas iniciales del desarrollo de tecnologías agrícolas. En este sentido, el estudio demuestra que la innovación tecnológica debe analizarse desde una perspectiva integral, considerando no sólo el desempeño técnico del sistema, sino también su sostenibilidad económica y su posibilidad de adopción por parte de los usuarios finales.
Finalmente, se recomienda orientar futuras investigaciones hacia la optimización del diseño estructural del UAV, el empleo de materiales de menor costo y mayor eficiencia, la reducción del peso total del sistema, la incorporación de tecnologías energéticas más eficientes y la evaluación de su desempeño en superficies agrícolas de mayor extensión. Estas acciones podrían mejorar la relación costo-beneficio del sistema y ampliar las posibilidades de implementación de plataformas aerostáticas en el ámbito de la agricultura de precisión. Asimismo, se recomienda ampliar la evaluación experimental en condiciones reales de operación para validar el desempeño agronómico y económico del sistema en diferentes escalas de producción agrícola.
REFERENCIAS BIBLIOGRÁFICAS
Blanchard, B. S., & Fabrycky, W. J. (2011). Systems Engineering and Analysis (5th ed.). Pearson.
Food and Agriculture Organization of the United Nations. (2022). The State of Food and Agriculture 2022: Leveraging automation in agriculture for transforming agrifood systems. FAO. https://doi.org/10.4060/cb9479en
Fountas, S., Mylonas, N., Malounas, I., Rodias, E., Santos, C. H., & Pekkeriet, E. (2020). Agricultural robotics for field operations. Sensors, 20(9), 2672. https://doi.org/10.3390/s20092672
Gokool, S., Mahomed, M., Kunz, R., Clulow, A., Sibanda, M., Naiken, V., Chetty, K., & Mabhaudhi, T. (2023). Crop monitoring in smallholder farms using unmanned aerial vehicles to facilitate precision agriculture practices: A scoping review and bibliometric analysis. Sustainability, 15(4), 3557. https://doi.org/10.3390/su15043557
Huang, Y., Hoffmann, W. C., Lan, Y., Wu, W., & Fritz, B. K. (2022). Development of unmanned aerial vehicle technologies for agricultural applications. Biosystems Engineering. (Verifica el volumen y páginas antes del envío).
Javaid, M., Khan, I. H., Haleem, A., Vaishya, R., Suman, R., & Vaish, A. (2023). Understanding the potential applications of artificial intelligence in agriculture. Advanced Agrochem, 2(1), 15–30. https://doi.org/10.1016/j.aac.2022.10.001
Liakos, K. G., Busato, P., Moshou, D., Pearson, S., & Bochtis, D. (2018). Machine learning in agriculture: A review. Sensors, 18(8), 2674. https://doi.org/10.3390/s18082674
Liu, Z., & Li, J. (2023). Application of unmanned aerial vehicles in precision agriculture. Agriculture, 13(7), 1375. https://doi.org/10.3390/agriculture13071375
Mesías-Ruiz, G. A., Pérez-Ortiz, M., Dorado, J., de Castro, A. I., & Peña, J. M. (2023). Boosting precision crop protection towards Agriculture 5.0 via machine learning and emerging technologies. Frontiers in Plant Science, 14, 1143326. https://doi.org/10.3389/fpls.2023.1143326
Narzari, R., Choudhury, B. U., Singhal, G., & Choudhary, K. K. (2025). A critical review of how UAVs can transform precision agriculture in the realm of agroecology. Discover Soil, 2, 28. https://doi.org/10.1007/s44378-025-00055-2
Qin, W., & Chen, P. (2023). Analysis of the research progress on the deposition and drift of spray droplets by plant protection UAVs. Scientific Reports, 13, 14935. https://doi.org/10.1038/s41598-023-40556-0
Radoglou-Grammatikis, P., Sarigiannidis, P., Lagkas, T., & Moscholios, I. (2020). A compilation of UAV applications for precision agriculture. Computer Networks, 172, 107148. https://doi.org/10.1016/j.comnet.2020.107148
Torres-Sánchez, J., López-Granados, F., Peña, J. M., & Castro, A. I. (2020). An automatic object-based method for optimal thresholding in UAV imagery applied to precision agriculture. Remote Sensing. (Verifica volumen y DOI antes del envío).
Zhang, C., & Kovacs, J. M. (2012). The application of small unmanned aerial systems for precision agriculture: A review. Precision Agriculture, 13(6), 693–712. https://doi.org/10.1007/s11119-012-9274-5
Zualkernan, I., Abuhani, D. A., Hussain, M. H., Khan, J., & ElMohandes, M. (2023). Machine learning for precision agriculture using imagery from unmanned aerial vehicles (UAVs): A survey. Drones, 7(6), 382. https://doi.org/10.3390/drones7060382